En physique, les termes « circulaire » et « rotation » sont souvent utilisés de façon interchangeable dans le langage courant. Les cours de mécanique eux-mêmes passent parfois rapidement sur la nuance, ce qui entretient une confusion tenace. La distinction repose sur une question simple : parle-t-on du déplacement d’un point sur une trajectoire, ou du comportement d’un solide entier autour d’un axe ?
Point matériel contre solide étendu : le critère qui sépare les deux notions
La majorité des confusions viennent d’un oubli : le type d’objet décrit change la nature du mouvement. Un mouvement circulaire décrit la trajectoire d’un point (ou d’un objet assimilé à un point) qui se déplace sur un cercle par rapport à un référentiel donné. Un satellite géostationnaire en orbite, par exemple, suit une trajectoire circulaire. Son centre de masse parcourt un cercle, et la description s’arrête là.
Un mouvement de rotation, en revanche, concerne un solide étendu qui tourne autour d’un axe fixe. Chaque point du solide décrit alors son propre cercle, et ces cercles sont concentriques, centrés sur l’axe de rotation. La mèche d’une perceuse, un disque vinyle, la Terre tournant sur elle-même : dans tous ces cas, c’est l’ensemble du corps rigide qui est en jeu, pas un point isolé.
Pour bien saisir la différence entre mouvement circulaire et rotation, il faut donc d’abord se demander si l’on observe un point unique sur un cercle ou un objet dont plusieurs points tournent simultanément autour d’un axe commun.
Vitesse angulaire et vitesse linéaire : pourquoi la rotation complique les choses
Dans un mouvement circulaire simple, un seul point se déplace. Sa vitesse linéaire (tangentielle) et sa vitesse angulaire suffisent à décrire son état. La relation entre les deux est directe : v = ω × r, où ω est la vitesse angulaire et r le rayon du cercle.
Dès qu’on passe à un solide en rotation, cette relation reste valable, mais elle produit un effet que le mouvement circulaire d’un point ne montre pas : tous les points partagent la même vitesse angulaire, mais pas la même vitesse linéaire. Un point situé au bord d’un disque se déplace bien plus vite qu’un point proche du centre, alors que les deux accomplissent un tour complet dans le même intervalle de temps.
C’est cette propriété qui rend la rotation si utile en ingénierie. Un engrenage, une turbine ou une meule exploitent précisément cette variation de vitesse linéaire selon la distance à l’axe. Réduire la rotation à un simple « mouvement circulaire » ferait perdre cette information.
Accélération centripète dans les deux cas
Que l’on parle de mouvement circulaire ou de rotation, une accélération centripète existe dès qu’un objet ou un point suit une trajectoire courbe à vitesse constante en valeur. La direction de la vitesse change en permanence, ce qui implique une accélération dirigée vers le centre du cercle, même si la norme de la vitesse ne varie pas.
Dans un mouvement circulaire uniforme, cette accélération centripète est le seul terme d’accélération. Dans un solide en rotation accélérée (vitesse angulaire qui augmente ou diminue), une composante tangentielle s’ajoute, liée à l’accélération angulaire. Les deux situations partagent donc un socle commun, mais la rotation d’un solide ajoute une couche de complexité absente du mouvement circulaire d’un point.
Translation circulaire : le cas qui piège même les initiés
Un troisième cas mérite attention, car il brouille les catégories. Certains objets suivent une trajectoire circulaire sans jamais tourner sur eux-mêmes. C’est ce qu’on appelle une translation circulaire.
Prenons une nacelle de grande roue. Chaque cabine décrit un cercle autour de l’axe central, mais la cabine elle-même ne pivote pas : elle reste orientée dans la même direction tout au long du trajet. Tout segment reliant deux points de la cabine conserve une direction constante. Ce mouvement est bien une translation (circulaire), pas une rotation.
Cette distinction est loin d’être anecdotique :
- Dans une rotation, les trajectoires des différents points du solide sont des cercles de rayons différents, tous centrés sur l’axe de rotation.
- Dans une translation circulaire, tous les points du solide décrivent des cercles de même rayon, décalés les uns par rapport aux autres.
- Dans un mouvement circulaire simple, on ne considère qu’un seul point, et la question de l’orientation du solide ne se pose pas.
Confondre translation circulaire et rotation conduit à des erreurs de modélisation en mécanique des machines, notamment pour les systèmes à bielles ou les plateaux vibrants.
Roue en mouvement : rotation et translation combinées sur un cas concret
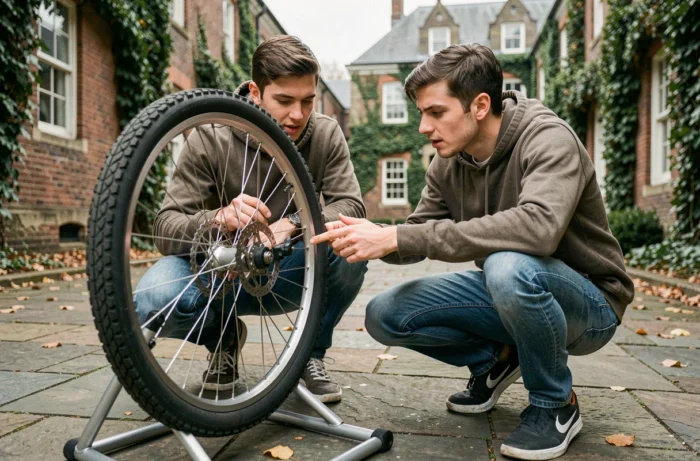
Une roue d’automobile illustre bien pourquoi ces distinctions comptent en pratique. Son centre avance en ligne droite (translation rectiligne), tandis que le solide tourne autour de son essieu (rotation). Le mouvement global n’est réductible ni à un mouvement circulaire ni à une simple rotation.
Un point situé sur la bande de roulement décrit en réalité une cycloïde, une courbe qui n’est ni un cercle ni une droite. Sa vitesse varie entre zéro (au contact avec le sol) et le double de la vitesse du centre de la roue (au sommet). Ce résultat surprend souvent, mais il découle directement de la superposition d’une translation et d’une rotation.
Pourquoi cette combinaison est centrale en mécanique
Convoyeurs, roulements à billes, robots mobiles : la plupart des systèmes mécaniques réels combinent translation et rotation. Analyser ces systèmes exige de séparer les deux composantes, puis de les recomposer. Traiter le tout comme un « mouvement circulaire » reviendrait à ignorer la translation, et inversement.
Le vocabulaire n’est pas qu’une affaire de cours de physique. En diagnostic industriel, dire qu’une pièce « tourne » alors qu’elle est en translation circulaire peut orienter vers un défaut d’équilibrage inexistant. La précision du terme conditionne la justesse de l’analyse.
Retenir la distinction tient finalement à trois questions : observe-t-on un point ou un solide ? L’objet change-t-il d’orientation au cours du mouvement ? Existe-t-il un axe fixe autour duquel l’ensemble du corps pivote ? Répondre à ces trois questions suffit, dans la grande majorité des cas, à classer correctement le mouvement.